

giriiş
Otomotiv üretimi ve bileşen depolama gibi üst düzey ayrı üretim alanlarında, lazer-güdümlü AGV'ler, esnek malzeme işleme için temel bir çözüm haline geliyor. Yüksek-performanslı bir AGV sistemi yalnızca gelişmiş gezinme ve planlama algoritmalarına değil, aynı zamanda kararlı ve hassas hareket yürütme birimlerine de dayanır.
Plutools, tahrik tekerlekleri, servo motorlar ve düşük{0}}voltajlı sürücülerin Ar-Ge ve üretimine odaklanarak AGV endüstrisi için yüksek düzeyde entegre güç çözümleri sunar. Bu makale, -tipik bir alçak-kaldırma lazer-güdümlü AGV sisteminin altı açıdan derinlemesine bir analizini sunar: donanım topolojisi, matematiksel modellerin konumlandırılması, teknik avantajlar, işlevsel modüller, araç özellikleri ve yerleşik güvenlik bileşenleri-ve Plutools'un hareket kontrolündeki kritik rolünü vurgular.
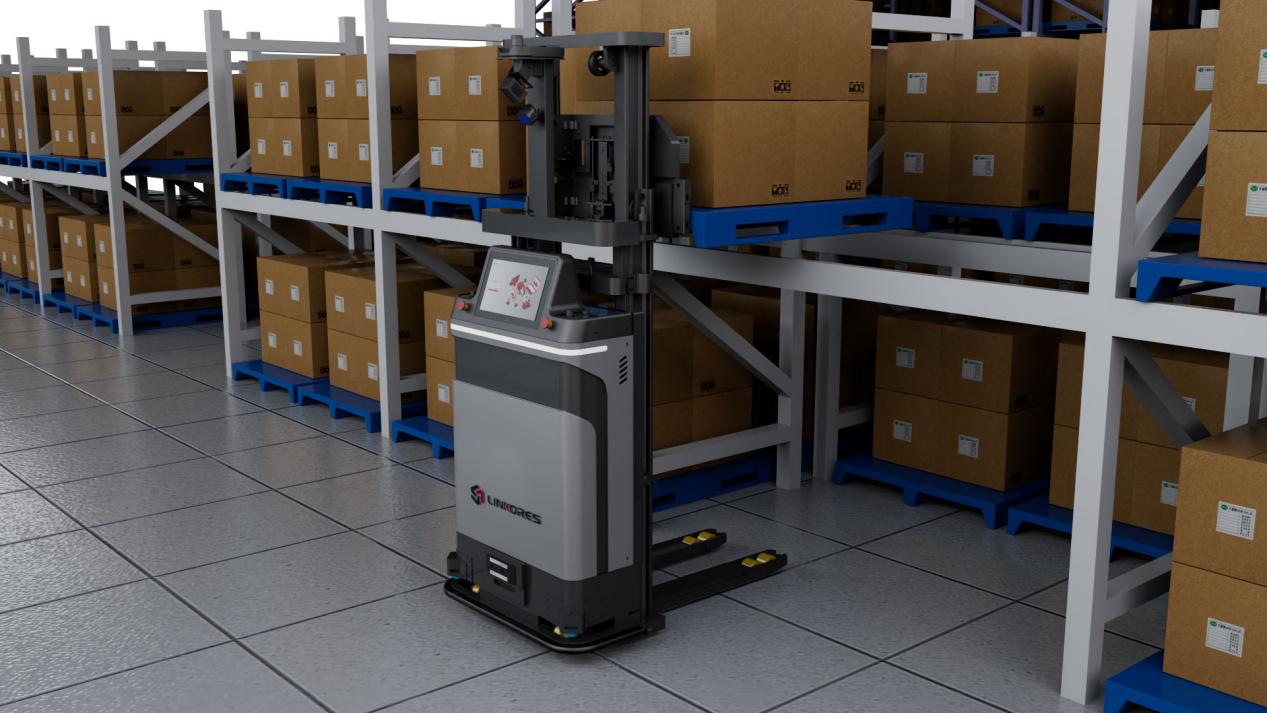
1. Lazer-Yönlendirmeli AGV Sisteminin Donanım Ağ Mimarisi
1.1 Genel Sistem Topolojisi
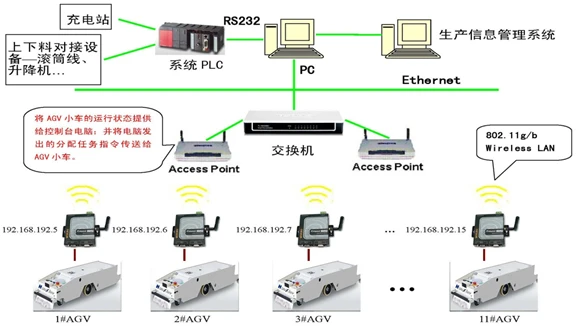
Lazer-yönlendirmeli AGV sistemleri genellikle dört-katmanlı dağıtılmış mimariyi benimser:
Üst Katman (Yönetim Düzeyi):MES, planlama bilgisayarı, PLC-görev atama ve izlemeden sorumludur
Ağ Katmanı:Endüstriyel Ethernet + kablosuz AP (802.11b/g), çoklu-araç iletişimini mümkün kılar
Araç Kontrol Katmanı:Ana denetleyici, kablosuz modül, lazer tarayıcı ve hareket bileşenleri (Plutools tahrik tekerlekleri, motorlar ve sürücüler)
Saha Ekipmanı Katmanı:Sorunsuz lojistik entegrasyonu sağlayan şarj istasyonları, konveyör hatları, asansörler vb.
1.2 Yerleşik Çalışma Mantığı
Yerleşik denetleyici, gerçek-zamanlı lazer tarama verilerini işler ve aktüatörleri buna göre çalıştırır. Yerde yalnızca yansıtıcı işaretler gereklidir-kablolara veya manyetik şeritlere gerek yoktur.
Sistem yol haritalarını hem ana bilgisayarda hem de denetleyicide saklar. AGV, lazer üçgenlemeyi kodlayıcı kilometre ölçümüyle birleştirerek izsiz otonom navigasyon elde eder.
Hareket yürütme düzeyinde, Plutools'un entegre tahrik tekerlekleri ve servo sürücüleri, kontrol komutlarına doğrudan yanıt vererek sorunsuz başlatma/durdurma davranışı ve hassas hız kontrolü sağlayarak santimetre-seviyesinde kapalı-döngü konumlandırmanın temelini oluşturur.
2. Lazer Konumlandırmanın Matematiksel Prensipleri
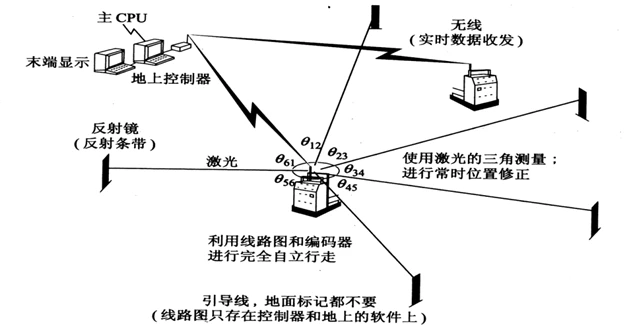
2.1 Temel Prensip
AGV en az üç reflektörü algılar ve bunların koordinatlarına ve göreceli açılarına göre küresel konumunu ve yönelimini hesaplar.
2.2 Geometrik Konumlandırma Modeli
A, B, C reflektör koordinatlarının (x₁, 0), (x₂, y₂) ve (0, 0) olduğunu ve AGV konumunun T(x, y) olduğunu varsayalım. Daire kesişme yöntemini kullanarak:
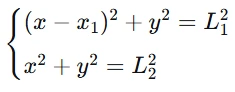
L₁: AGV'den A'ya olan mesafe
L₂: AGV'den C'ye olan mesafe
Denklemlerin çözülmesiyle AGV'nin konumu ve yönü benzersiz bir şekilde belirlenerek santimetre{0}}düzeyinde doğruluk elde edilebilir.
2.3 Dinamik Konum Düzeltme
Sistem her 50 ms'de bir konumu yeniden hesaplayarak verimsiz "bölümlü kör hareket + aralıklı düzeltmeyi" ortadan kaldırır.
Lazer verileri, kayma ve titreşimi telafi etmek için kodlayıcı kilometre ölçümü ile birleştirilir.
Plutools tahrik tekerlekleri, yüksek-çözünürlüklü kodlayıcıları ve kapalı-döngü kontrol algoritmalarını entegre ederek yüksek-doğruluğa sahip kilometre ölçümü ve uzun-vadeli konumlandırma kararlılığı sağlar.
3. Temel Teknik Avantajlar
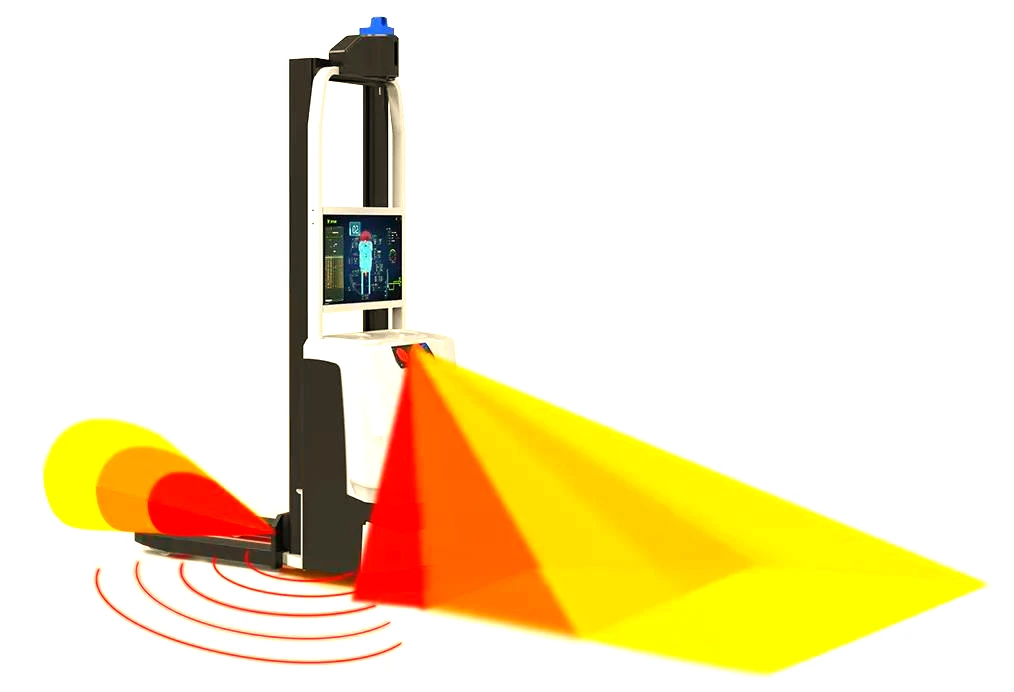
3.1 Gelişmiş Performans
±5 mm tekrarlanabilirlik:Yüksek-hassas yerleştirme için idealdir (ör. otomotiv montajı)
Bu, büyük ölçüde, yüksek-bant genişliğine sahip akım/hız döngülerine sahip Plutools servo sürücülerinin-düşük hız kararlılığı sayesinde elde edildi
Sağlam kablosuz iletişim:802.11b/g'yi temel alır, çoklu-AGV işlemini destekler
Modüler donanım tasarımı:Hızlı arıza tespiti ve değişimi
Yazılım{0}tanımlı yönlendirme:Fiziksel değişiklik gerekmez
Çoklu-AGV koordinasyonu:Sıkışıklığı önlemek için akıllı trafik kontrolü
3.2 Dağıtım Esnekliği
Yalnızca reflektörlere ihtiyaç vardır-zemin değişikliği yapılmaz. Rota değişiklikleri, karma-model üretim hatları için ideal olan yazılım aracılığıyla uygulanır.
3.3 Maliyet Verimliliği
Kılavuz hattı kurulum maliyetlerini ortadan kaldırır
Yerleşim değişiklikleri sırasında üretim kesintisi yaşanmaz
Plutools'un standartlaştırılmış sürücü modülleri entegrasyon karmaşıklığını ve bakım maliyetlerini azaltır
Daha düşük toplam yaşam döngüsü maliyeti
4. Temel İşlevsel Modüller
4.1 Akıllı Planlama
Görev önceliklendirme ve sıralama
Konuma, aküye ve duruma göre dinamik araç tahsisi
Trafik kontrolü (çarpışmayı önleme, kilitlenme çözümü)
Çift iletişim: kablolu Ethernet + kablosuz LAN
4.2 İzleme ve Yönetim
AGV durumunun ve hatalarının gerçek-zamanlı takibi
Dinamik trafik güncellemeleri
İletişim sağlığı izleme
Tıkanıklık çözüm algoritmaları
4.3 Görselleştirme Platformu
Gerçek-zamanlı AGV konumu, yörünge ve durum ekranı
Kullanıcı izin yönetimi
Günlükler ve rapor oluşturma
Manuel görev gönderimi
Akıllı alarmlar (şarj zaman aşımı, tıkanma, çevrimdışı vb.)
4.4 Esnek Yol ve İstasyon Ayarı
Yollar ve istasyonlar anında etkili olacak şekilde çevrimiçi olarak düzenlenebilir-hiçbir kesintiye gerek kalmaz.
4.5 Otomatik Şarj Yönetimi
Yan-temaslı otomatik şarj
Pil azaldığında otomatik görev isteği
Akıllı şarj cihazı tahsisi ve yönlendirme
Otomatik yerleştirme ve şarj etme
1:8'e kadar şarj oranı
5. Düşük-Kaldırmalı AGV'nin Temel Özellikleri
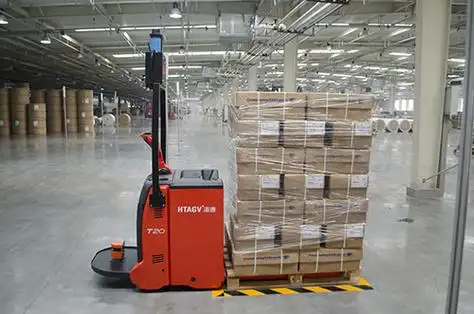
Linde L14/L16'yı referans olarak alırsak:
Boyutlar:1950 × 800 × 2100 mm
Yük Kapasitesi:1400 / 1600kg
Dönüş Yarıçapı:1615mm
Sürüş Modu:Ön-tekerlek direksiyon tahriki (SD)
Kaldırma Yüksekliği:90–225 mm
Hız: 0–1.2 m/s
Hızlanma:300–500 mm/s²
Tırmanma Yeteneği:%16 (yüksüz) / %9 (tam yükte)
Kesinlik:±5 mm
Pil:24V / 190 Ah
Plutools, entegre servo motorlara ve kodlayıcılara sahip, 24V/48V platformlarını destekleyen ve ağır-yük torku gereksinimlerini karşılayan yatay veya dikey tahrik tekerleği üniteleri sağlar.
6. Yerleşik Bileşenler ve Güvenlik Sistemleri
6.1 Lazer Navigasyon Sistemi
SICK NAV350 ile donatılmıştır:
Maksimum algılama: 70 m
Düşük-yansıtıcılık ortamlarında çalışır
Hibrit navigasyon (reflektör + kontur)
Yerleşik-işleme denetleyici yükünü azaltır
Çevrimiçi yapılandırmayı ve kendi-öğrenmeyi destekler
6.2 İkili-Seviyeli Güvenlik Koruması
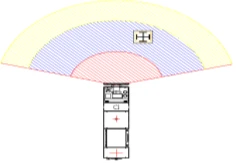
Ayarlanabilir yavaşlama bölgesi (4 m'ye kadar)
Acil durdurma bölgesi (ön 3 m / arka 1 m)
Yedekli güvenlik: Fiziksel çarpışma koruması için temas tamponu
6.3 Hareket Kontrol Çekirdeği (Plutools)
Entegre Tahrik Tekerleği:Motor + şanzıman + kodlayıcı + tekerlek
Servo Sürücü: 24V/48V, >200A tepe akımı, CANopen/EtherCAT
Motor:Düşük tork dalgalanmasına sahip PMSM, 17 bit kodlayıcıya eşit veya daha büyük
±%0,1'e kadar hız doğruluğu
6.4 Alarm ve Çalışma Modları
Görsel göstergeler (otomatik/manuel modlar)
Sesli ve görsel alarmlar (dönüş, geri gitme, arızalar)
Üç mod: manuel, yarı-otomatik, tam-otomatik
Çözüm
Düşük-yüklemeli lazer-kılavuzlu AGV'ler, yüksek-hassas, esnek ve izsiz malzeme taşıma elde etmek için lazer üçgenlemeyi, kablosuz ağ oluşturmayı, akıllı planlamayı ve çift-katmanlı güvenlik korumasını entegre eder.
Hareket kontrolü bileşenlerinin önemli bir tedarikçisi olan Plutools, tahrik tekerlekleri, motorlar ve sürücüler konusunda uzmanlaşarak yüksek-güvenilirlik ve yüksek-entegrasyon çözümleri sunar. Plutools, motor kontrol algoritmalarını ve tekerlek tasarımını sürekli olarak optimize ederek daha yumuşak hareket, daha yüksek konumlandırma doğruluğu ve daha düşük enerji tüketimi sağlar-akıllı, insansız endüstriyel lojistiğin gelişimini hızlandırır.


